

Thương hiệu CEM: Hãng thiết bị đo lường chuyên nghiệp đến từ Trung Quốc
Th11 03, 2026
Tùy thiết kế, máy toàn đạc được chia thành nhiều dòng, trong đó phổ biến là máy toàn đạc điện tử thông thường và máy toàn đạc tự động có khả năng tìm kiếm, bắt và bám theo gương. Hai loại có cấu tạo nền tảng tương tự nhau nhưng khác biệt về hệ thống điều khiển, khả năng tự động hóa và phương thức vận hành. Vì vậy, khi tìm hiểu cấu tạo máy toàn đạc, cần phân biệt rõ từng loại thay vì áp dụng chung một mô tả cho mọi model.
Bạn có thể tham khảo các dòng máy toàn đạc điện tử để đối chiếu thiết kế và tính năng của từng thiết bị. Ngoài ra, iGeo Store cung cấp nhiều thiết bị trắc địa phục vụ khảo sát và thi công thực tế.
Máy toàn đạc điện tử thông thường, thuộc nhóm manual total station, yêu cầu người vận hành trực tiếp điều khiển hướng ngắm đến mục tiêu. Người đo quay máy, ngắm gương, thực hiện phép đo và lưu kết quả thông qua bàn phím hoặc giao diện điều khiển.
Các bộ phận chính của loại máy này gồm:
Tham khảo: Sokkia IM-65 , Sokkia IM-62 , Sokkia IM-103 và Sokkia IM105
Máy toàn đạc tự động, được gọi là robotic total station khi có khả năng vận hành robot, được phát triển để giảm thao tác điều khiển trực tiếp của người đo. Ngoài hệ thống đo góc và đo khoảng cách cơ bản, loại máy này có thể được trang bị các cơ cấu và cảm biến giúp tìm kiếm, bắt và bám theo gương.
Tùy model, các bộ phận bổ sung có thể gồm:
Tham khảo: Sokkia iX1201 , Sokkia Net05AX II
Điểm cần phân biệt: Máy toàn đạc điện tử yêu cầu người dùng trực tiếp ngắm mục tiêu. Máy robotic có thêm cơ chế tự động điều khiển hướng ngắm và theo dõi gương theo thiết kế.
Máy toàn đạc điện tử được cấu thành từ các hệ thống quang học, cơ khí, điện tử và phần mềm. Mỗi hệ thống đảm nhiệm một chức năng khác nhau trong quá trình đo góc, đo khoảng cách và xác định tọa độ.
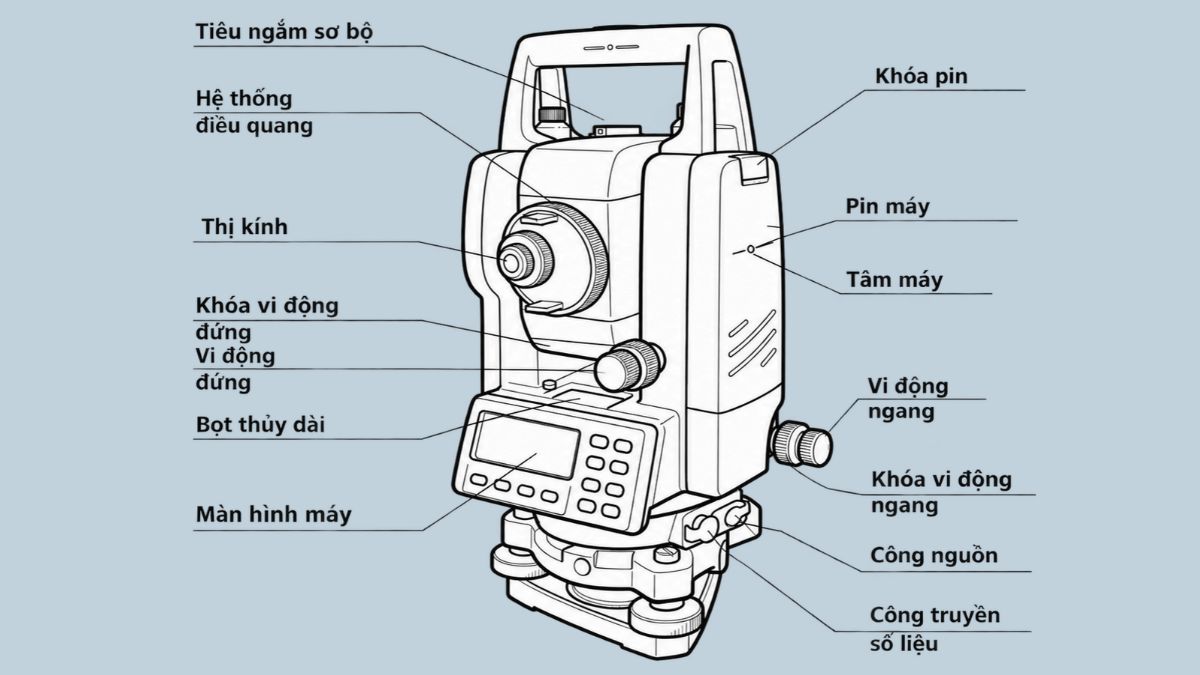
Ống kính thiên văn là bộ phận dùng để quan sát và ngắm mục tiêu. Đây là thành phần quan trọng khi đo đến gương phản xạ hoặc xác định vị trí của một điểm cần đo.
Các bộ phận quang học thường có chức năng như sau:
Khi vận hành, người đo cần điều chỉnh thị kính và lấy nét mục tiêu phù hợp để hạn chế thị sai. Chất lượng quang học, độ phóng đại và khoảng cách lấy nét tối thiểu tùy thuộc vào model.
Hệ thống đo góc xác định hướng ngắm của ống kính theo phương ngang và phương đứng. Trong máy toàn đạc điện tử, các giá trị góc được đọc bằng hệ thống mã hóa và cảm biến điện tử, sau đó chuyển thành dữ liệu số.
Hệ thống này thực hiện các chức năng chính:
Độ chính xác đo góc là thông số quan trọng khi lựa chọn máy. Chẳng hạn, trong dòng Sokkia IM-100 Series, các model IM-101, IM-102, IM-103 và IM-105 có cấp chính xác góc khác nhau. Người dùng cần đối chiếu thông số của đúng model.
EDM là viết tắt của Electronic Distance Measurement, nghĩa là đo khoảng cách điện tử. Hệ thống này sử dụng tín hiệu đo để xác định khoảng cách giữa máy và mục tiêu.
Tùy thiết kế, thiết bị có thể đo bằng gương phản xạ hoặc đo không gương đến bề mặt phù hợp.
Phạm vi đo và độ chính xác EDM thay đổi theo model, loại gương, đặc tính bề mặt, điều kiện môi trường và chế độ đo.
Bộ phận cân bằng giúp đưa máy về trạng thái làm việc phù hợp trước khi đo. Hệ thống có thể gồm bọt thủy tròn, bọt thủy điện tử, các ốc cân bằng và cảm biến bù nghiêng tùy cấu hình.
Không phải mọi máy đều có cùng loại bọt thủy hoặc hệ thống bù nghiêng. Cảm biến bù nghiêng cũng không thay thế hoàn toàn việc cân bằng và định tâm chính xác.
Bộ phận định tâm giúp đưa trục đứng của máy trùng với điểm đặt trên mặt đất hoặc mốc khống chế. Đây là yêu cầu quan trọng trong đo nối lưới, đo góc và bố trí công trình.
Tùy model, máy có thể sử dụng:
Định tâm sai có thể gây sai số vị trí điểm đo dù phép đo góc và khoảng cách được thực hiện bình thường. Vì vậy, cần kiểm tra định tâm trước khi bắt đầu công việc và sau khi có tác động làm thay đổi vị trí chân máy.
Màn hình và bàn phím là giao diện để người vận hành thiết lập thông số, lựa chọn chương trình đo và theo dõi kết quả. Tùy model, máy có thể sử dụng bàn phím số, phím chức năng, màn hình đồ họa hoặc màn hình cảm ứng.
Các chức năng chính gồm:
Bố cục bàn phím và cách truy cập phần mềm có thể khác nhau giữa các dòng máy. Người dùng nên thao tác theo tài liệu hướng dẫn đúng model để tránh nhầm lẫn khi cài đặt.
Bộ xử lý tiếp nhận dữ liệu từ hệ thống đo, thực hiện phép tính và điều khiển các chức năng của thiết bị. Bộ nhớ lưu các điểm đo và tệp công việc phục vụ xử lý nội nghiệp.
Các chức năng chính gồm:
Để tránh mất dữ liệu, nên sao lưu tệp đo sau mỗi buổi làm việc và giữ lại bản dữ liệu gốc trước khi chỉnh sửa.
Pin cung cấp nguồn điện cho hệ thống đo, màn hình và bộ xử lý. Các cổng giao tiếp hoặc kết nối không dây hỗ trợ trao đổi dữ liệu với thiết bị ngoài khi model có trang bị.
Các phương thức kết nối không giống nhau trên mọi model. Khi lựa chọn thiết bị, cần kiểm tra giao diện truyền dữ liệu và khả năng tương thích với phần mềm đang sử dụng.
Dù là máy toàn đạc điện tử thông thường hay máy toàn đạc tự động, việc xác định tọa độ vẫn dựa trên dữ liệu đo góc, đo khoảng cách và thông tin định hướng đã thiết lập. Điểm khác biệt nằm ở cách điều khiển hướng ngắm và duy trì mục tiêu.
Quá trình đo cơ bản gồm:
Độ chính xác cuối cùng không chỉ phụ thuộc vào bản thân máy. Việc định tâm, cân bằng, nhập chiều cao gương, thiết lập tọa độ điểm đặt máy và định hướng đều ảnh hưởng đến kết quả. Với máy tự động, khả năng bắt gương tốt cũng không thay thế được yêu cầu thiết lập đúng thông số đo.
Máy toàn đạc là thiết bị đo lường có các bộ phận quang học, cơ khí và điện tử cần được bảo quản đúng cách. Quy trình bảo quản nên phù hợp với hướng dẫn của nhà sản xuất và điều kiện làm việc thực tế.
Nếu máy bị va đập mạnh, có dấu hiệu sai số bất thường hoặc hệ thống tự động không bắt được gương ổn định, nên ngừng sử dụng để kiểm tra trước khi tiếp tục các công việc đòi hỏi độ chính xác cao.
Cấu tạo máy toàn đạc gồm các hệ thống quang học, đo góc, EDM, cân bằng, định tâm, xử lý dữ liệu và cấp nguồn. Ngoài sự khác nhau giữa hai nhóm máy toàn đạc, từng model cũng có thể khác về độ chính xác, chức năng đo và cấu hình phụ kiện. Khi lựa chọn thiết bị, người dùng nên đối chiếu thông số kỹ thuật của đúng model và cân nhắc phương thức vận hành phù hợp với công việc thực tế.
Bạn có thể xem thêm máy toàn đạc , tham khảo các model Sokkia IM-65 , IM-62 , IM-103 , IM105 và iX1201 để đối chiếu tính năng và lựa chọn dòng máy phù hợp
Máy toàn đạc nào cũng có chức năng đo không gương?
Không. Chức năng đo không gương phụ thuộc vào cấu hình của từng model. Khi chọn máy, cần kiểm tra thông số EDM và phạm vi đo không gương do nhà sản xuất công bố.
Máy toàn đạc tự động có thể làm việc mà không cần người đứng cạnh máy không?
Một số hệ thống robotic cho phép người vận hành điều khiển công việc từ vị trí gương thông qua bộ điều khiển tương thích. Tuy nhiên, khả năng làm việc với một người phụ thuộc vào cấu hình máy, phụ kiện, điều kiện hiện trường và quy trình đo. Không nên mặc định mọi máy có chức năng tự động đều hỗ trợ đầy đủ phương thức vận hành này.
Khi chọn máy toàn đạc cần chú ý những bộ phận nào?
Cần ưu tiên hệ thống đo góc, EDM, khả năng bù nghiêng, phương thức định tâm, giao diện điều khiển và khả năng lưu trữ dữ liệu. Nếu cần máy tự động, cần đánh giá thêm hệ thống tìm kiếm, bắt gương, bám gương và bộ điều khiển tương thích. Việc lựa chọn nên dựa trên nhiệm vụ đo thực tế thay vì chỉ so sánh số lượng tính năng.
Trịnh Tuấn Phát - Nhân viên kỹ thuật Việt Thanh Với hơn 15 năm kinh nghiệm. Chuyên bay chụp, đo đạc, sửa chữa và kiểm nghiệm máy GNSS RTK, máy toàn đạc điện tử, máy định vị GPS cầm tay Garmin.... Với kinh nghiệm có được, tôi mong muốn hỗ trợ kỹ thuật, tư vấn cho mọi người kiến thức về trắc địa, máy móc,...
Th10 31, 2026